亮源新创导航模型零样本适配四种机器人本体
要点导读
- 2000 多个真实场景转仿真训练
- 单一导航模型
- 零样本泛化到四种本体
内容摘要
团队将 2000 多个真实场景搬入仿真环境训练,一个导航模型即可零样本泛化到四种不同的机器人本体。
阅读原文
原文来源:量子位(qbitai.com)。本页摘要与要点整理自公开来源,版权归原作者所有,完整内容请阅读原文。
团队将 2000 多个真实场景搬入仿真环境训练,一个导航模型即可零样本泛化到四种不同的机器人本体。
原文来源:量子位(qbitai.com)。本页摘要与要点整理自公开来源,版权归原作者所有,完整内容请阅读原文。
 智谱公告披露下一代 GLM 将聚焦递归式自我改进
量子位 · 2026-09-14
 CosmosMind 等发布 MetaRSI-v1:让 AI 改进「自我改进的方法」
量子位 · 2026-09-14
 生数科技发布具身世界模型 Motus2
量子位 · 2026-09-12
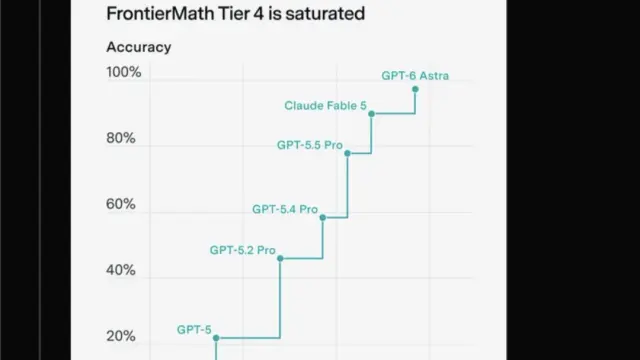 GPT-6 Astra 攻克 FrontierMath Tier 4 最后一题,Epoch AI 宣布该基准饱和
量子位 · 2026-09-12
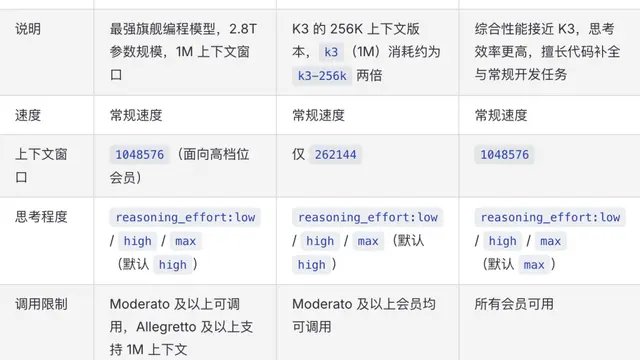 Kimi K2.8 Preview 上线:性能接近 K3,百万上下文全员开放
量子位 · 2026-09-12
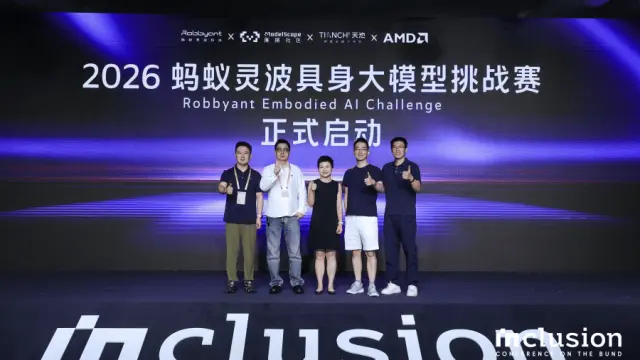 首届蚂蚁灵波具身大模型挑战赛启动
量子位 · 2026-09-14