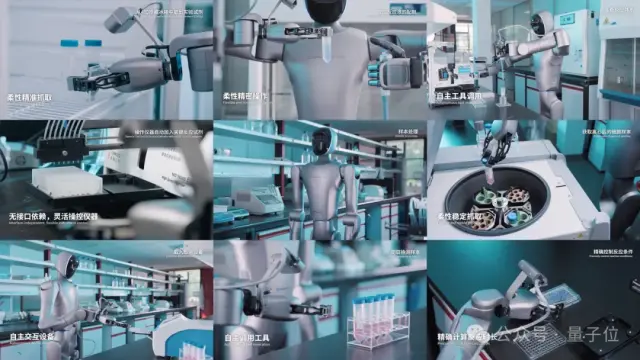
CurrentWorld-0 发布:支持跨本体、多视角与力触觉预测的交互式世界仿真器
要点导读
- 推出 CurrentWorld-0
- 整合跨本体与多视角
- 支持力触觉预测
- 延续 Curr-0 工作
内容摘要
该团队继人形全身精细操作模型 Curr-0 之后推出 CurrentWorld-0,首次把跨本体、多视角、力-触觉预测整合进同一系统。
阅读原文
原文来源:量子位(qbitai.com)。本页摘要与要点整理自公开来源,版权归原作者所有,完整内容请阅读原文。