Fleet-wide computer vision lifecycle at the edge with SageMaker SDK v3
使用SageMaker SDK v3在边缘实现车队级计算机视觉生命周期
要点导读
- 车队级视觉需为每个摄像头单独建模
- 使用SageMaker SDK v3构建参考架构
- SageMaker Neo编译并版本化数千模型
- Step Functions协调配额内的重训练
原文摘要 · 中英对照
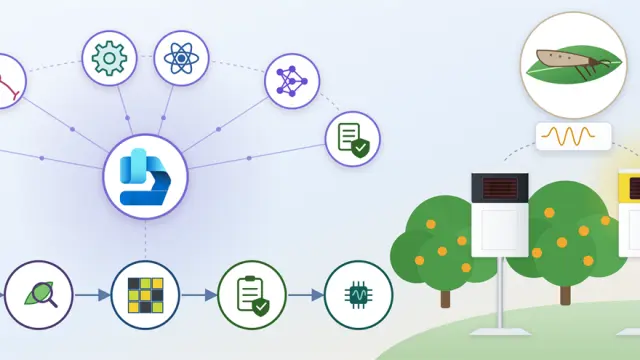
Fleet-wide computer vision needs a model per camera, not one model for the whole fleet. This post presents a working Amazon SageMaker SDK v3 reference architecture that trains, quality-gates, compiles per-camera models with SageMaker Neo, and versions thousands of them, with an AWS Step Functions layer pacing fleet-scale retraining within account quotas.
车队级计算机视觉需要为每个摄像头配备一个模型,而不是整个车队共用一个模型。本文介绍了一个可工作的Amazon SageMaker SDK v3参考架构,该架构使用SageMaker Neo训练、质量把关、编译每个摄像头的模型,并对数千个模型进行版本管理,同时通过AWS Step Functions层在账户配额内调节车队规模的重新训练。
阅读原文
原文来源:AWS 机器学习博客(aws.amazon.com)。本页摘要与要点整理自公开来源,版权归原作者所有,完整内容请阅读原文。